Shenzhen robotics video · Task evidence
机器人镜头,先把任务拍完整
先让机器人完成一轮真实 Use Case,再用 Master Shot、Insert 和 UI Capture 补动作、界面与协作关系。速度感可以后来加,任务闭环和安全边界不能省。
TASK EVIDENCE
- 01任务开始前
- 02动作完整发生
- 03人与系统配合
- 04结果与复位
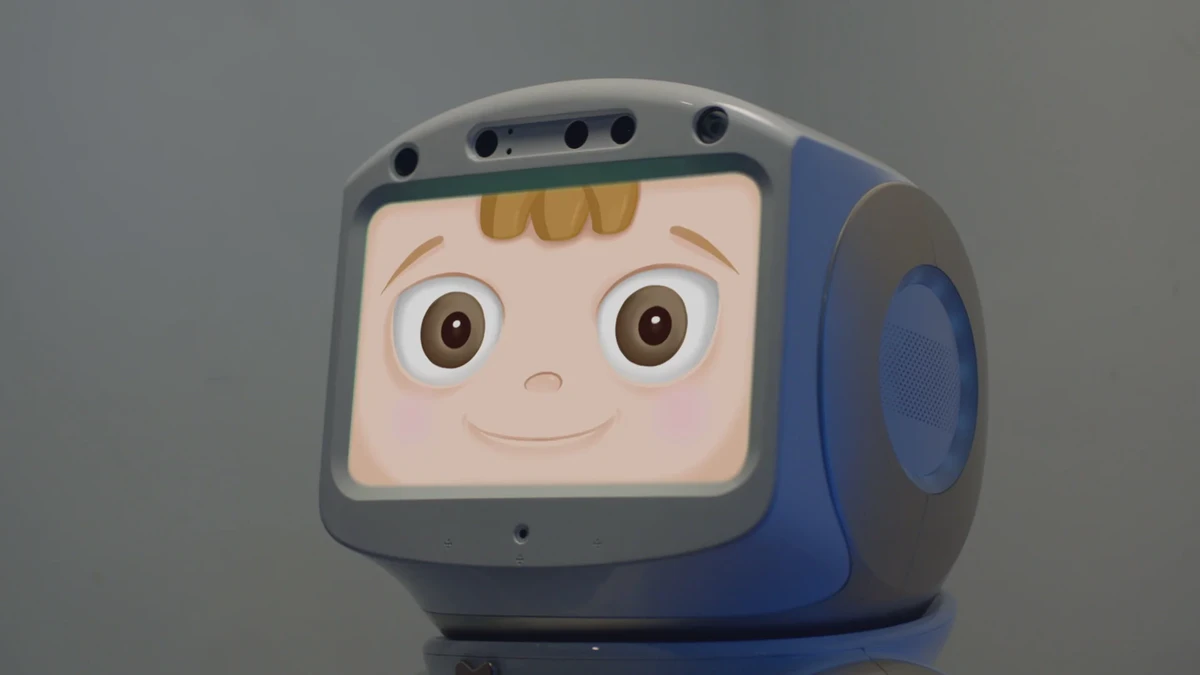
横幅为 ONCE 服务机器人成片帧,只说明机器人内容制作语境,不证明速度、精度、负载或安全性能。
先说结论
机器人 Product Demo 先完成一轮可复现任务。技术、采购与品牌可以关心不同问题,但镜头里的条件、动作和结果必须是同一件事。
一轮完整任务,五个镜头节点
Use Case 不从最快动作开始。先交代环境、目标和初始状态,再让动作发生,最后停住结果。
- 01 / CONTEXT
看清工作环境
空间、工位、地面、照明和协作设备先出现,观众才知道任务发生在哪里。
环境全景 / 风险区域 - 02 / SETUP
交代初始状态
产品、物料、界面和操作员准备到位,必要的测试条件同时入画。
样品状态 / 参数来源 - 03 / ACTION
动作连续发生
Master Shot 保留完整轨迹;关键节点再用 Insert 补手部、末端和传感器。
方向 / 停点 / 过程 - 04 / COLLAB
人与系统配合
谁发出指令、谁监看、系统怎样反馈,都按真实流程出现,不把协作剪成魔法。
操作 / UI / 反馈 - 05 / RESULT
结果停住再复位
让采购和技术有时间看清完成状态、异常处理与下一轮怎样开始。
结果 / 异常 / 复位
四类证据,别挤进一个镜头
完整、细节、界面和技术条件分别承担责任。剪辑可以让节奏更好,但不能把验证条件藏起来。
完整轨迹
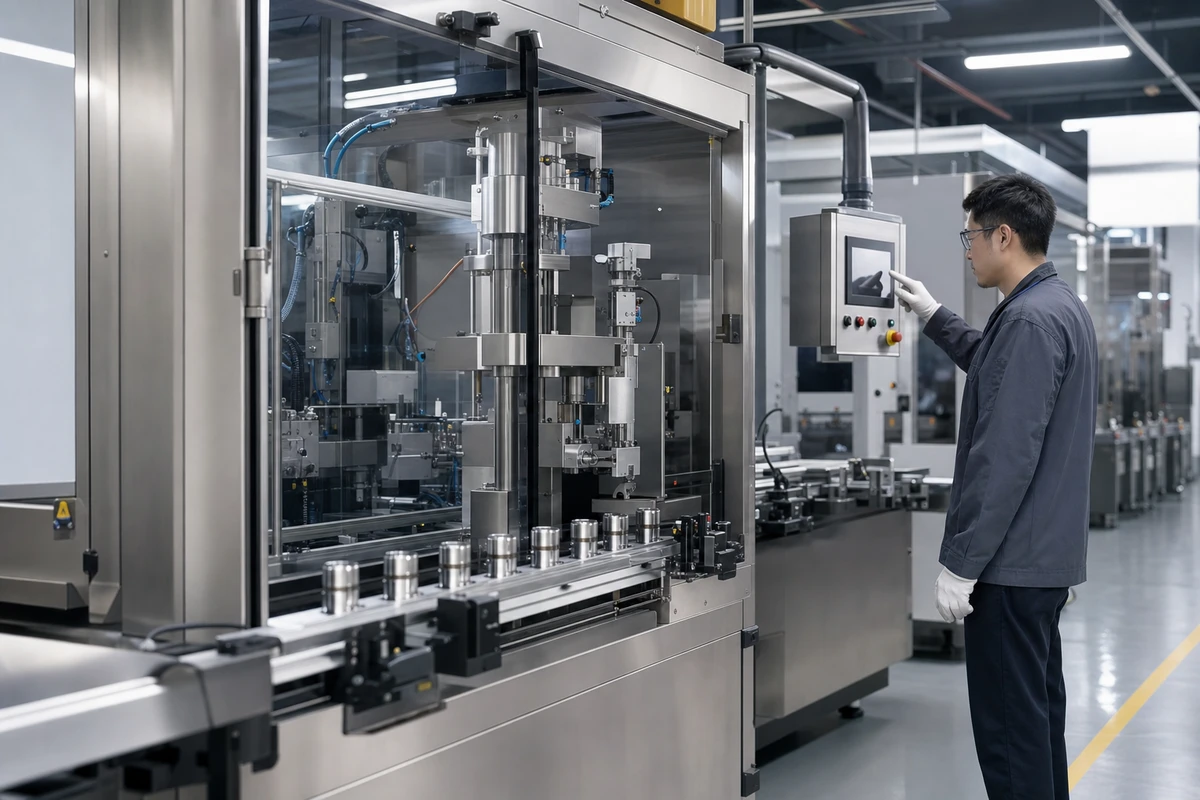
固定或清楚的全景保留任务起点、运动过程和结束状态,方便判断动作是否连续。
适合:任务闭环、空间关系关键细节
末端执行器、传感器、抓取点和物料状态单独补拍,并与主镜头保持同一轮逻辑。
适合:动作节点、结构细节界面反馈
界面版本、指令、状态和告警按真实流程记录;后期图形只解释,不替系统编造反馈。
适合:操作逻辑、状态说明条件与边界
速度、精度、负载和安全只在有资料、有测试条件时表达;不确定就留给技术人员确认。
适合:技术采购、内部审核技术复核,写在开拍前
机器人项目的难点往往不是摄影机,而是样机状态、场地权限、复位时间和安全协同。
哪些动作稳定,哪些只适合静态展示,异常怎样复位。
工程负责人确认摄影机、灯光、轨道和人员站位不进入设备限制区域。
现场安全负责人确认镜头里出现的速度、负载、精度和节拍对应具体资料与条件。
技术与品牌共签技术演示、展会、销售和社媒版本按理解深度重新排序。
市场负责人收口机器人内容实用指南
6 篇 ONCE 文章,补充机械臂运镜、团队评估、轨迹安全、现场执行、协作边界和工业销售内容。


机器人视频常见问题
机器人演示越快越有说服力吗?
不一定。先让任务条件、完整轨迹和结果被看懂。速度只有在测试条件明确、资料可核对时才有意义。
一条主片能同时服务技术和社媒吗?
可以共用资产,但信息深度和顺序不同。技术版保留条件和过程,社媒版可以更快进入 Use Case,不能删掉必要边界。
成片画面能证明机器人安全或精度吗?
不能单独证明。相关结论要回到正式测试资料、设备条件和技术审核;画面只承担可见演示与沟通。
先发任务流程、样机状态和场地限制。
ONCE 会把 Use Case、Master Shot、Insert、UI Capture 与 Technical Review 排成一轮可执行演示。