ROBOT MISSION ROUTE · SHENZHEN
快动作,要拍完整
一个 Task 先用 Master Shot 连续记录 Start State、Route、Intervention 与 End State,再用 Insert 和 Take Log 补齐细节与条件。
先说结论
机器人跟随、避障或搬运一快,剪辑很容易只留下精彩瞬间。先把 Task 的起点、路线、干预与结束状态连续拍完,再用细节镜头补传感器、界面和动作反馈;任何性能数字与安全结论都回到独立测试资料。
任务路线,五个点不能断
Master Shot 负责连续关系,Insert 负责细节。先让观众知道机器人从哪里开始、经过什么、何时被干预、最后停在哪里。
- 01 / TASK
任务先单一
跟随、避障、取送或回充一次只验证一个主要任务,避免多个功能同时发生。
- 02 / START STATE
起点可回读
位置、模式、电量、地图、障碍与人物状态在动作前进入镜头或场记。
- 03 / ROUTE
路线完整可见
速度、转向、停顿与环境关系用连续镜头交代,不用快切跳过困难段。
- 04 / INTERVENTION
干预单独记录
人物指令、障碍变化、接管或异常分别标记,不把人为帮助剪掉。
- 05 / END STATE
结果回到任务
停止位置、完成状态、UI 提示与异常一起回读,不从别的 take 借结果。
场记索引,把速度变成证据
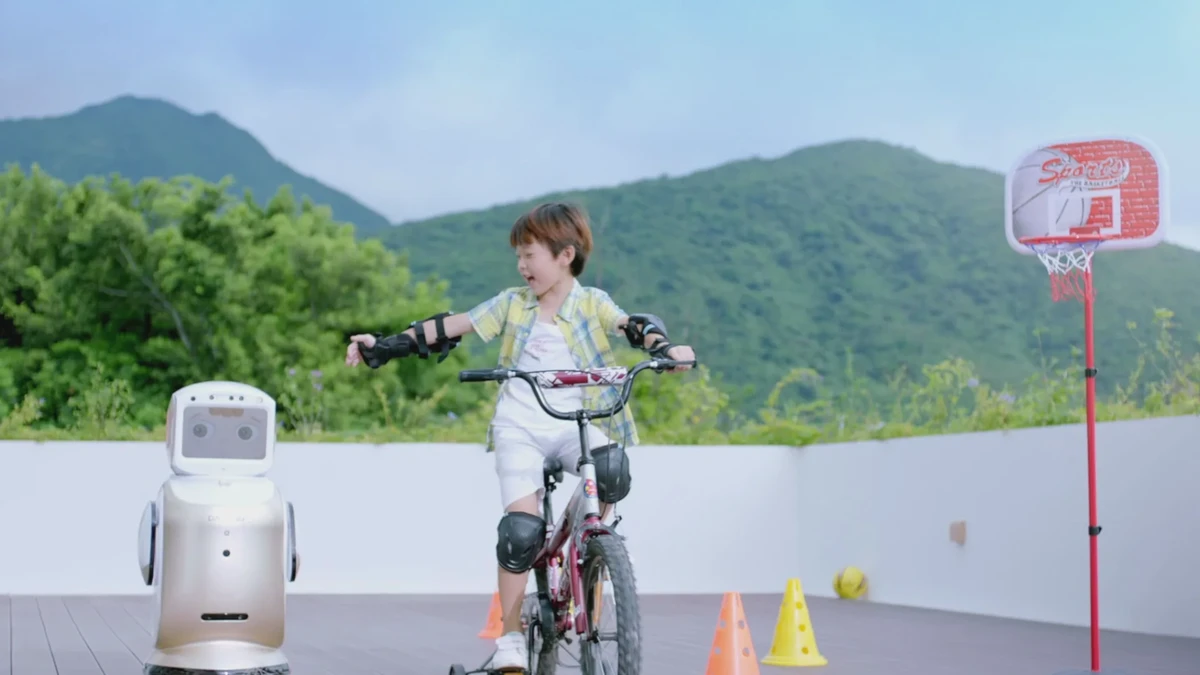
这张机器人跟随骑行动作的 ONCE 成片帧只说明任务路线与主体关系,不证明跟随精度、速度、避障能力或安全等级。
一条连续任务
Task ID、Start State、Route、Intervention 与 End State 在同一 take 里建立关系。
细节回到时间码
传感器、轮组、手部、UI 与提示灯绑定 Master Shot 时间码,不独立制造因果。
条件与边界同时留
模式、场地、速度、异常、停止条件和人员安全区逐条记录。
机器人视频延伸阅读
6 篇 ONCE 文章,继续查看避障路径、无人机航段、运动重置、速度状态、智能设备通告与安全动作。
机器人视频常见问题
为什么不能只剪成功的精彩镜头?
精彩镜头适合传播,但功能说明还要保留起点、路线、干预和结束状态。缺少中间过程,观众无法判断动作怎样完成。
机器人动作需要多机位吗?
视任务而定。至少先保住一条连续 Master Shot;侧面、俯拍、机身 Insert 与 UI 可以补细节,但不应替换任务主线。
安全边界要不要出现在成片里?
不一定全部展示,但现场必须记录人员位置、设备活动范围、停止条件和专业协作。涉及性能或安全主张时还需独立资料。
先把一个机器人任务连续拍完。
ONCE 可以按 Task、Start State、Route、Intervention、End State、Master Shot、Insert、Take Log 与 Safety Boundary 设计镜头。